reBot B601-DM
reBot B601-DM 是 Seeed Studio 推出的一款开源低成本机器人手臂,专为具身 AI 和模仿学习设计。它包含一个跟随臂(B601-DM,由达妙 CAN 电机驱动的 6 自由度手臂加夹爪)和一个用于遥操作的主控臂(StarArm102 / reBot Arm 102,由 FashionStar UART 智能舵机驱动)。
本页涵盖单臂和双臂(双臂)配置的标定和遥操作。
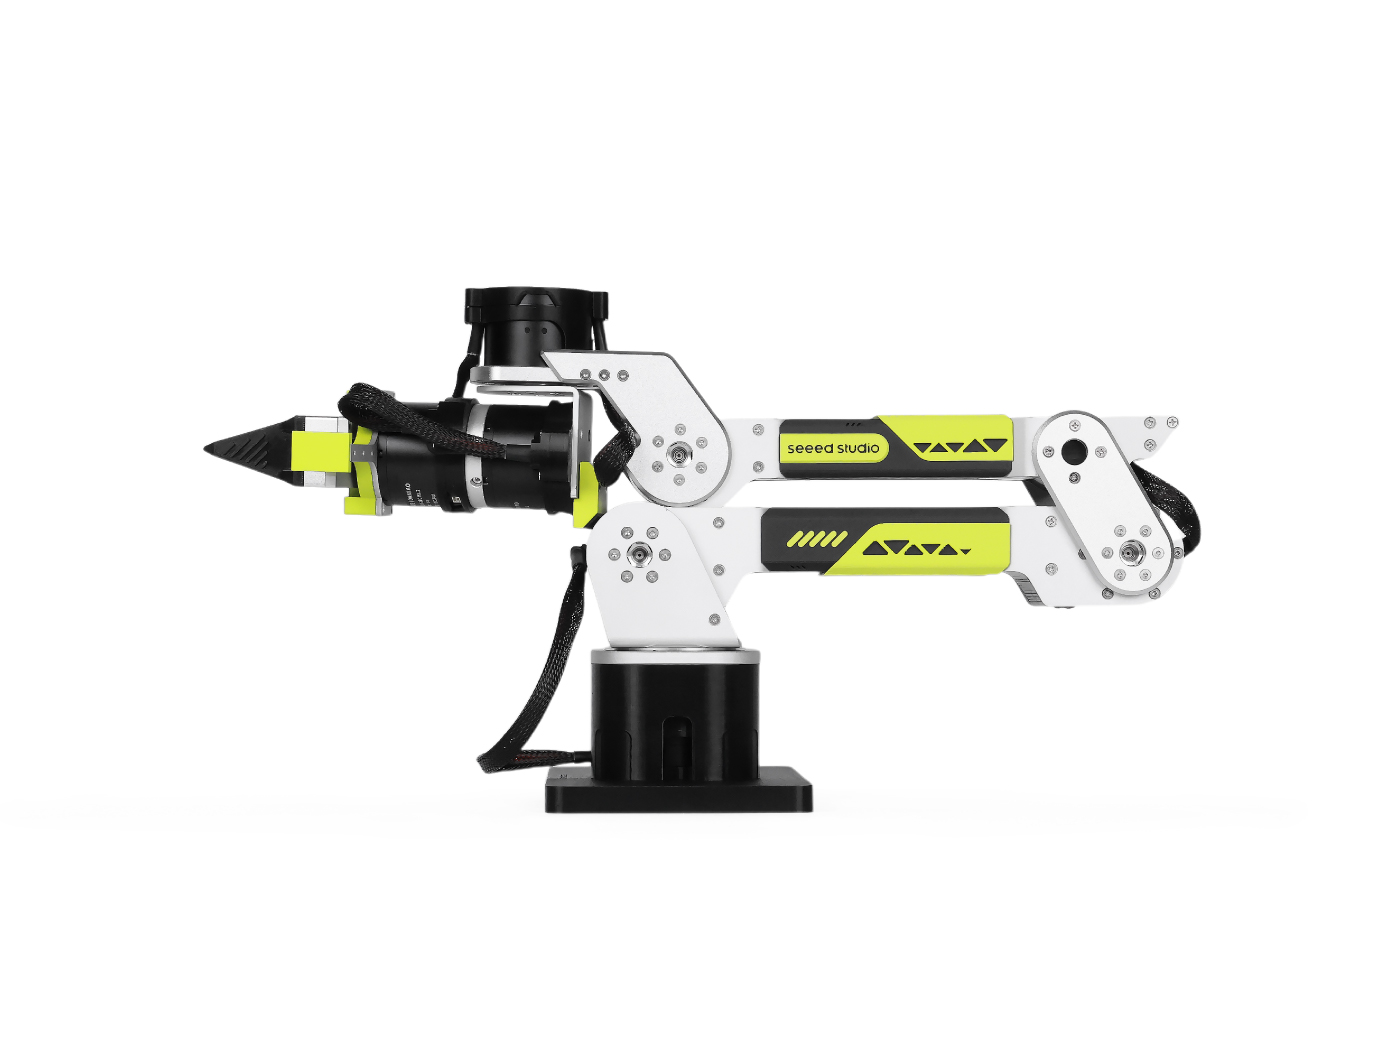
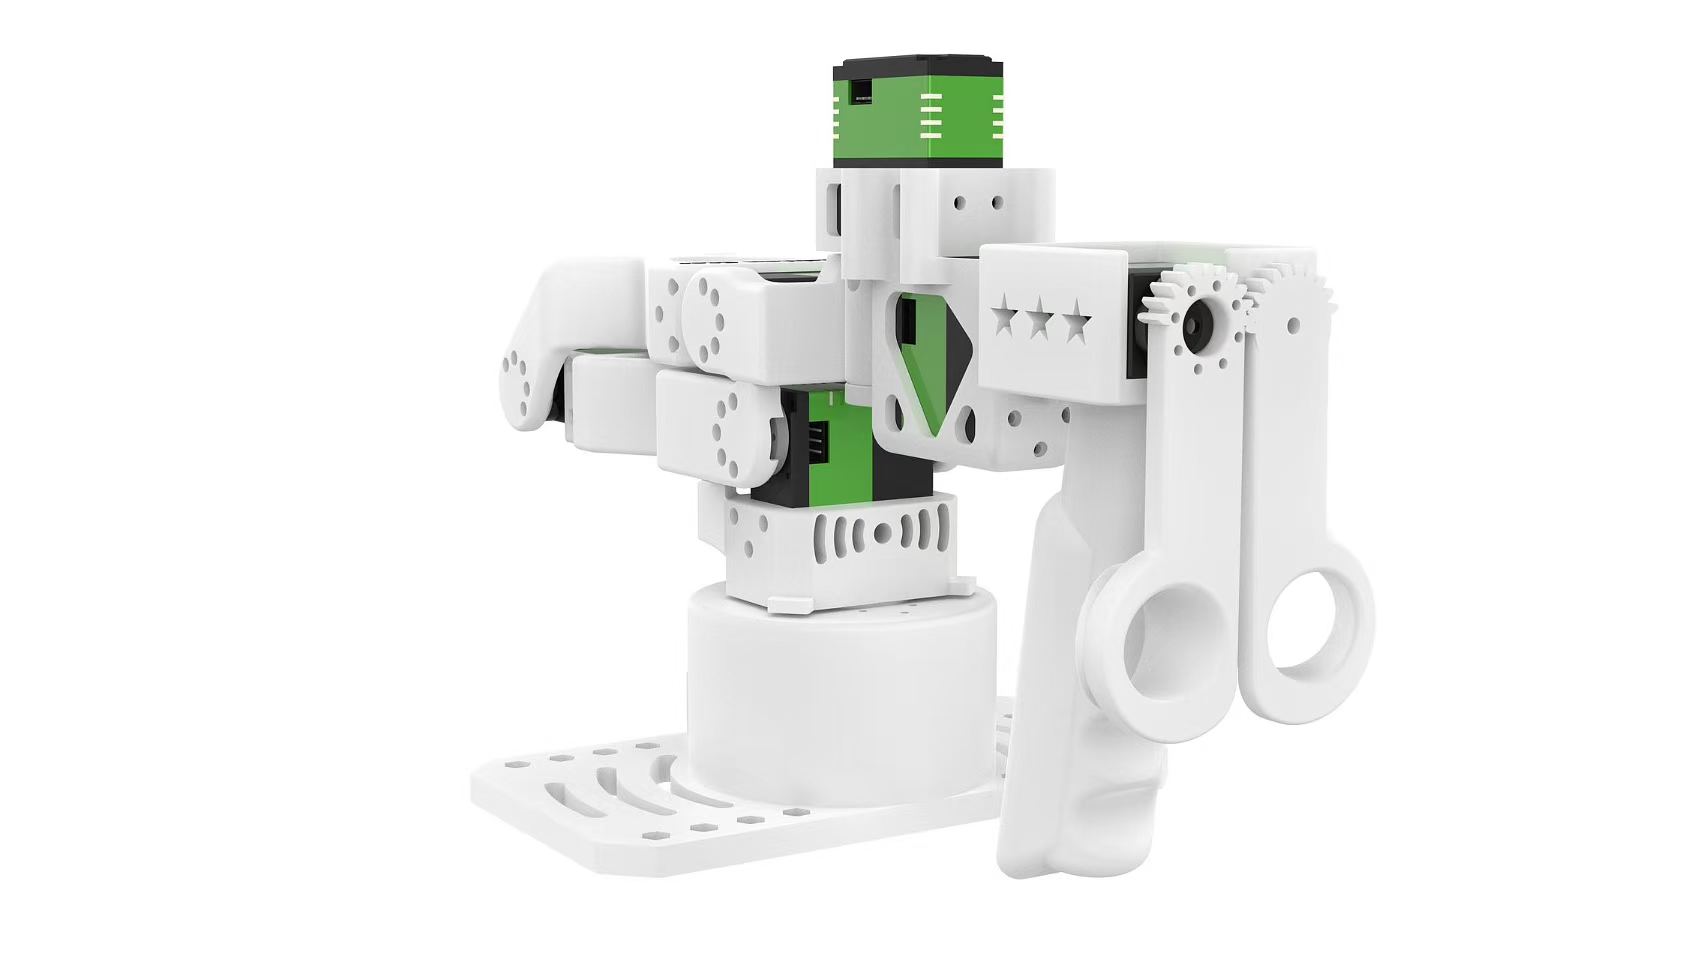
左图:B601-DM 跟随臂在零位。右图:reBot Arm 102 主控臂在零位。图片由 Seeed Studio 提供。
安装 LeRobot 🤗
按照安装指南操作,然后安装 reBot 支持:
pip install -e ".[rebot]"
这将引入 motorbridge(用于 B601-DM 跟随臂的 CAN 电机控制)和 motorbridge-smart-servo(用于 reBot Arm 102 主控臂的 FashionStar UART 舵机)。
已注册的设备类型
| 类型 | 说明 |
|---|---|
rebot_b601_follower |
单臂 B601-DM 跟随机器人 |
bi_rebot_b601_follower |
双臂跟随机器人 |
rebot_102_leader |
单臂 reBot Arm 102 主控遥操作器 |
bi_rebot_102_leader |
双臂主控遥操作器 |
双臂类型由两个单臂实例组合而成,每个手臂的观测/动作键使用 left_ / right_ 前缀进行命名空间区分。各臂的设置通过嵌套的 left_arm_config.* / right_arm_config.* 参数传入。
查找 USB 端口
对于每个设备,使用以下命令查找与其电机总线关联的 USB 端口:
lerobot-find-port
Warning
在 Linux 上,请移除 brltty(sudo apt remove brltty),以防它占用主控臂的 USB 串口。你可能还需要授予串口设备访问权限:sudo chmod 666 /dev/ttyACM* /dev/ttyUSB*。
标定
两个手臂均不存储持久的硬件标定数据:每次连接时,电机都会根据手臂实际所处的姿态重新归零。标定只是记录该零位姿态。出现提示时,手动将手臂移至零位(上图所示的默认收起姿态,夹爪完全闭合),然后按 ENTER。
跟随臂(B601-DM)
lerobot-calibrate \
    --robot.type=rebot_b601_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=follower \
    --robot.can_adapter=damiao
连接双臂跟随机器人;标定先对左臂运行,然后对右臂运行。
lerobot-calibrate \
    --robot.type=bi_rebot_b601_follower \
    --robot.id=bi_follower \
    --robot.left_arm_config.port=/dev/ttyACM0 \
    --robot.left_arm_config.can_adapter=damiao \
    --robot.right_arm_config.port=/dev/ttyACM1 \
    --robot.right_arm_config.can_adapter=damiao
各臂的标定文件以 id 加 _left / _right 后缀保存。
主控臂(reBot Arm 102)
lerobot-calibrate \
    --teleop.type=rebot_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=leader
lerobot-calibrate \
    --teleop.type=bi_rebot_102_leader \
    --teleop.id=bi_leader \
    --teleop.left_arm_config.port=/dev/ttyUSB0 \
    --teleop.right_arm_config.port=/dev/ttyUSB1
遥操作
两个手臂标定完成后,用主控臂驱动跟随臂。跟随臂通过达妙串口桥接器(can_adapter=damiao,默认值)或 SocketCAN 适配器(can_adapter=socketcan)与其 CAN 总线通信。SocketCAN 适配器的配置详情请参阅 OpenArm 页面。
lerobot-teleoperate \
    --robot.type=rebot_b601_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.id=follower \
    --robot.can_adapter=damiao \
    --teleop.type=rebot_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.id=leader
双臂主控器和跟随器复用各自的单臂类;每个手臂通过嵌套的 left_arm_config.* / right_arm_config.* 参数配置,因此双臂 reBot Arm 102 主控器可以驱动双臂 B601-DM 跟随器。
lerobot-teleoperate \
    --robot.type=bi_rebot_b601_follower \
    --robot.id=bi_follower \
    --robot.left_arm_config.port=/dev/ttyACM0 \
    --robot.left_arm_config.can_adapter=damiao \
    --robot.right_arm_config.port=/dev/ttyACM1 \
    --robot.right_arm_config.can_adapter=damiao \
    --teleop.type=bi_rebot_102_leader \
    --teleop.id=bi_leader \
    --teleop.left_arm_config.port=/dev/ttyUSB0 \
    --teleop.right_arm_config.port=/dev/ttyUSB1
Tip
主控臂和跟随臂共用相同的关节名称(shoulder_pan、shoulder_lift、elbow_flex、wrist_flex、wrist_yaw、wrist_roll、gripper),因此主控臂的动作可直接映射到跟随臂。
若某个关节的运动方向反转,可在主控臂的 joint_directions 中翻转其符号(夹爪还携带一个缩放系数以拓宽其范围以匹配跟随臂):
lerobot-teleoperate \
    --robot.type=rebot_b601_follower \
    --robot.port=/dev/ttyACM0 \
    --robot.can_adapter=damiao \
    --teleop.type=rebot_102_leader \
    --teleop.port=/dev/ttyUSB0 \
    --teleop.joint_directions='{"shoulder_pan":-1,"shoulder_lift":-1,"elbow_flex":1,"wrist_flex":1,"wrist_yaw":1,"wrist_roll":-1,"gripper":-6}'
录制数据集
将 lerobot-teleoperate 替换为 lerobot-record(使用相同的 --robot.* / --teleop.* 参数,再加上 --dataset.*)即可录制用于训练的演示数据。完整流程请参阅真实世界机器人的模仿学习。
关于硬件组装和接线,请参阅 Seeed Studio reBot wiki。